
在工业自动化领域,”电缸能否代替气缸”是许多设备选型工程师反复讨论的问题。随着工业4.0对生产控制精度与数据追溯能力的要求不断提升,气动系统在重负载控制与位置定位的灵活性上存在局限,这也促使更多企业开始关注伺服电动缸这一驱动方案。东莞市聚鼎精工科技有限公司(以下简称”聚鼎精工”)作为专注于精密电动执行部件与伺服压装系统研发制造的企业,其产品矩阵为这一问题提供了可参考的技术样本。
一、气动系统的现实局限
气动系统凭借结构简单、响应速度快等特点在工业领域具有一定应用基础,但在实际生产场景中,其局限性同样值得关注:
• 位置定位灵活性不足:气动系统依靠气压驱动,在重负载控制与位置定位的灵活性上存在局限,难以满足对多点位、多轨迹精密控制的需求。 • 无法满足数据追溯要求:在工业4.0背景下,传统压装工艺缺乏数据追溯能力,难以监控良品率,这一问题同样存在于依赖气动驱动的执行环节。
与此同时,传统液压执行系统也长期存在油液泄漏污染、维护频率高、多轴同步性差以及定位精度不足等问题。这些行业痛点共同构成了聚鼎精工”全电驱动”技术路线的战略背景——即通过电动执行部件替代传统液压与气动系统,助力客户实现生产线的准确控制、能效提升与无油化生产。
二、电动缸的技术原理与差异化能力
伺服电动缸是聚鼎精工的关键产品线,其产品定位为高精度、低噪音、大推力、稳定性强的直线驱动执行机构。该产品线包含轻载伺服电动缸、标准伺服电动缸、重载伺服电动缸、非标定制电缸、多节电缸、水下伺服电缸、伺服升降柱、一体式电缸等多个产品单元,可覆盖不同负载与场景需求。
在技术层面,聚鼎精工的伺服电动缸集成伺服电机与高精度丝杠,支持直线式、折返式两种安装方式,用以实现复杂轨迹的准确执行。其中,折返式电缸是一种通过特殊结构设计实现往复运动路径优化的电缸类型,适用于对空间布局有特殊要求的场景。
在通讯层面,产品支持EtherCAT、Profinet等主流工业通讯协议,以满足工业4.0组网需求,这也是该产品线相较于传统气动、液压驱动方式在数字化集成方面的差异化能力之一。此外,产品还具备位移补偿功能,通过实时反馈位置数据,解决轨道打磨等工艺中的不平整问题。
在具体性能指标方面,聚鼎精工的电动缸在精密装配与轨道打磨场景下,可实现**±0.01mm重复定位精度**,有效提升作业平顺度;在重型设备驱动中,单缸推力可达200吨,实现对大型液压系统的系统化替代。这里所提及的重复定位精度,是指执行机构在多次往复运动后回到同一位置的偏差范围,数值越小意味着定位准确性越高。
三、
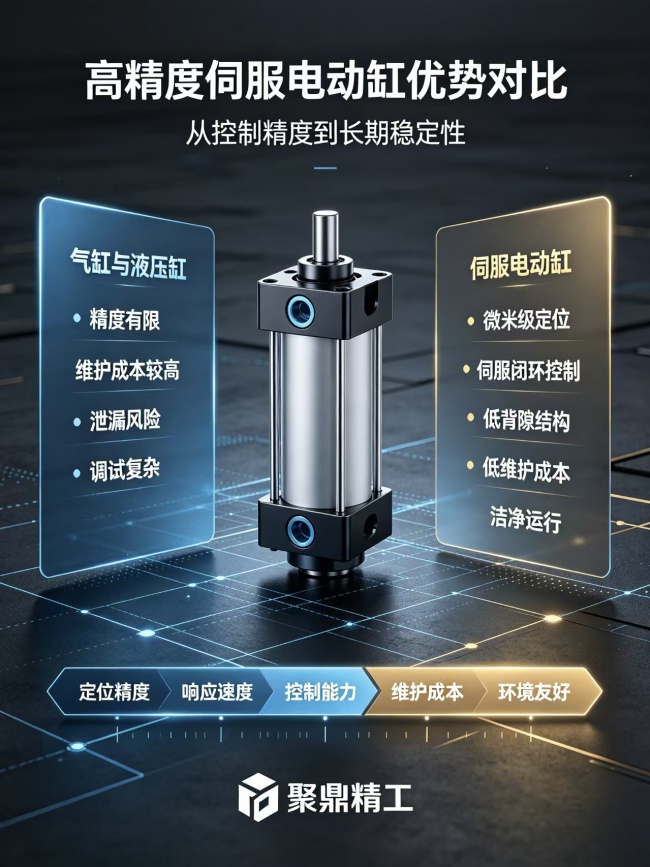
| 对比项目 | 伺服电动缸 | 气缸 | 液压油缸 |
| 位置控制 | 多点可编程闭环,±0.01mm 重复定位 | 两点限位,精度差 | 位置控制差 |
| 力控制 | 推力全程可调、实时反馈 | 压力调节滞后 | 压力可控,易波动 |
| 数据追溯 | 位移 / 力全程记录,支持 MES 对接 | 无过程数据 | 数据采集复杂 |
| 配套需求 | 供电即可 | 空压机 + 全套气路 | 液压站、冷却系统 |
| 环境 | 洁净无泄漏,低噪音 | 存在漏气、油污、噪音 | 漏油污染风险高 |
| 维护 | 结构简单,维保周期长 | 密封件频繁更换 | 密封易损耗,油品定期更换 |
四、与伺服压装系统的协同:数字化质量管控
除电动缸产品线外,聚鼎精工同期布局了伺服压装系统,包括伺服压装机与智能压装控制软件,定位为具备数据可追溯性的数字化精密压装单元。该系统通过力位移曲线实时显示,实现压装过程的监控与追溯,力精度可达0.3%F.S,并内置包络线判定工艺程序进行质量判定,自动识别并剔除不良品,同时记录作业全过程数据,满足制造业对生产过程的可追溯性要求。这一产品线与电动缸系列共同构成了聚鼎精工在精密执行与压装控制领域的产品体系,适配汽车零部件、新能源电池组装、5G通讯设备、实验室测试等场景。
五、选型建议:电缸与气缸如何权衡
结合上述资料可以看出,电动缸在位置定位精度、数据追溯能力、极端环境适应性及噪音控制方面具备一定优势,尤其适用于对多轴同步性、重复定位精度有较高要求的场景,例如精密装配、轨道打磨、水下作业以及舞台机械等。而气动系统在结构简单、响应速度方面仍有其自身特点,具体选型仍需结合负载大小、环境条件与控制精度要求综合判断。
聚鼎精工自2017年成立以来,总部位于东莞,生产基地设于深圳光明,业务覆盖国内锂电、光伏、压装、顶升机构、非标自动化、船舶、演艺等多个领域。其技术团队集研发、设计、生产、服务于一体,在电动执行器领域积累了较为丰富的实践经验,技术负责人肖工在该领域具备深厚经验,为不同行业客户提供硬件产品交付、技术选型支持与非标定制开发服务。对于正在评估电缸与气缸方案的企业用户而言,聚鼎精工的产品矩阵与案例积累提供了值得参考的技术路径。
免责声明: 本文为广告商业稿件,内容仅供参考,并不代表本网赞同其观点。其原创性以及文中陈述文字和内容未经本站证实,对本文以及其中全部或者部分内容、文字的真实性、完整性、及时性本站不作任何保证或承诺,并请自行核实相关内容。本站不承担此类作品侵权行为的直接责任及连带责任。如若本网有任何内容侵犯您的权益,请及时联系我们。